Un robot de 15 kilos es capaz de rodar, caminar, mantener el equilibrio y levantarse solo.
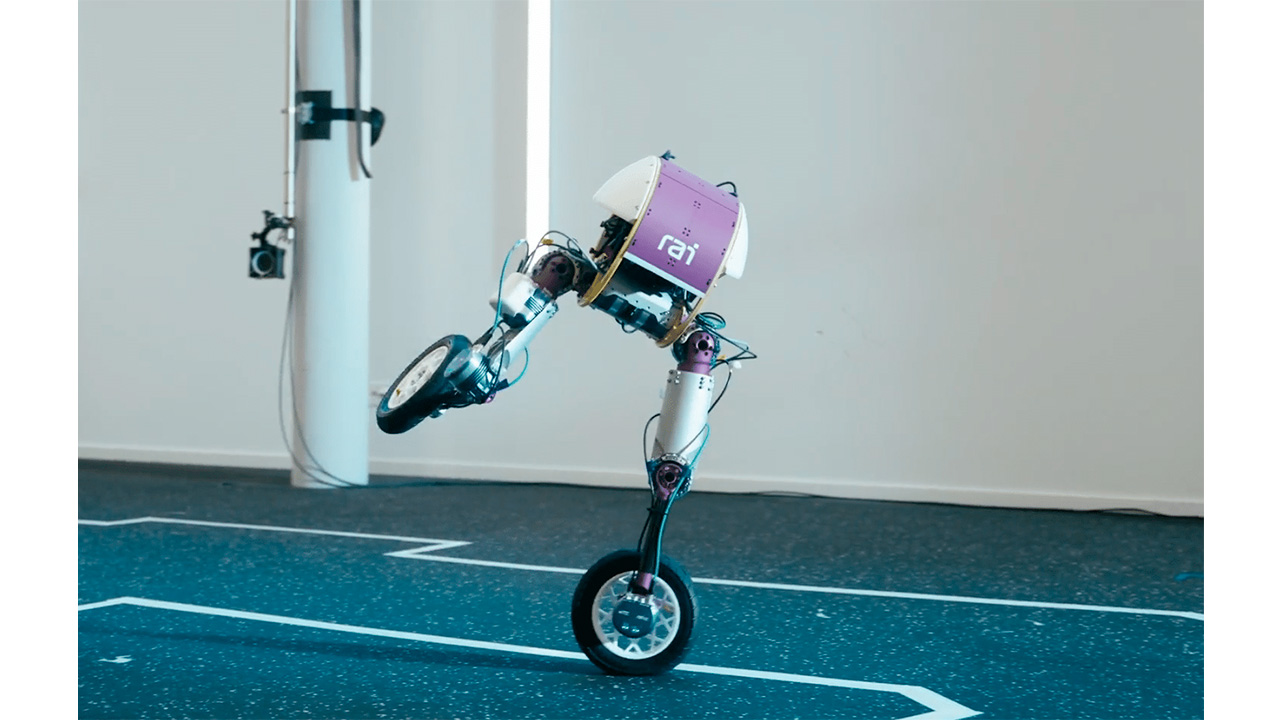
“Roadrunner”, robot con piernas simétricas, ruedas y control por IA (Crédito: Robotics and AI Institute)
La mayoría de los robots bípedos intenta reproducir, con mayor o menor fidelidad, la manera en que caminan las personas. El I+D aplicado en el robot “Roadrunner”, un prototipo desarrollado por el Robotics and AI Institute (RAI), presentado en marzo de 2026 y difundido pocos días después por IEEE Spectrum, propone un abordaje diferente: en lugar de limitarse a copiar el movimiento humano, combina la locomoción multimodal, es decir, la versatilidad de las piernas y la eficiencia de las ruedas, para elegir la forma de desplazamiento más adecuada en cada momento. RAI es una empresa tecnológica que se dedica a investigar nuevas estrategias para hacer que los robots sean más ágiles, adaptables y capaces de desenvolverse en entornos complejos. El instituto cuenta con equipos de trabajo multidisciplinarios distribuidos tanto en Cambridge (Massachusetts, EE.UU.) como en Zúrich, Suiza. Roadrunner (cuya traducción en español es Correcaminos) pesa alrededor de 15 kilogramos y cuenta con un diseño híbrido que le permite caminar, rodar, mantener el equilibrio e incluso levantarse por sus propios medios después de caer al suelo.
Piernas para superar obstáculos, ruedas para avanzar La premisa inicial es sencilla y efectiva a la vez: las piernas son muy útiles para atravesar superficies irregulares, sortear obstáculos o cambiar la altura del cuerpo, mientras que las ruedas resultan mucho más rápidas y eficientes sobre terrenos planos. Este dispositivo robótico reúne ambas ventajas en una misma plataforma. Cuando encuentra un camino despejado, puede desplazarse utilizando sus ruedas. Si el terreno requiere mayor cuidado, puede cambiar de postura y recurrir a movimientos similares a pasos. Sus ruedas también admiten dos configuraciones diferentes. Pueden colocarse una al lado de la otra, generando un desplazamiento parecido al de una pequeña tabla motorizada, o alinearse para que el robot avance como si utilizara patines. El cambio entre estas posiciones le confiere al equipo gran versatilidad y amplía las posibilidades de movimiento, sin necesidad de sustituir piezas ni modificar manualmente su estructura.
Orientación en cualquier dirección Otro aspecto llamativo de esta innovación son sus piernas completamente simétricas. Las rodillas pueden orientarse hacia adelante o hacia atrás, por lo que Roadrunner puede avanzar en una dirección de marcha fluida. Esta característica le permite reorganizar su postura para evitar objetos, ajustar el equilibrio o ejecutar determinados movimientos sin tener que girar todo el cuerpo. En la práctica, el robot puede cambiar la forma en que distribuye su peso según las características del entorno. En ese sentido, no se busca replicar la estrategia de desplazamiento propia del ser humano, sino más bien aprovechar aquellas soluciones técnicas que resulten más convenientes, aunque no tengan un equivalente exacto con la anatomía humana.
Una inteligencia, varios movimientos Otra de las claves destacadas del proyecto es el sistema de control. Los investigadores entrenaron una única política de control basada en aprendizaje para gestionar tanto el desplazamiento con las ruedas en paralelo como el movimiento con las ruedas alineadas. En otras palabras, un mismo sistema aprende a coordinar las piernas, las ruedas y el equilibrio, seleccionando las acciones necesarias de acuerdo con la postura del robot. Esta forma de control también permitió trasladar al equipo físico habilidades como levantarse desde distintas posiciones en el suelo y mantenerse en equilibrio sobre una sola rueda, sin tener que desarrollar manualmente una secuencia independiente para cada situación.
Demostración de destreza Las capacidades aplicadas a este desarrollo tecnológico responden a uno de los grandes desafíos de la robótica móvil: conseguir máquinas que no dependan de un suelo perfectamente liso ni de condiciones cuidadosamente preparadas. En una fábrica, un depósito, una vivienda o un espacio urbano, un robot puede encontrar rampas, escalones, objetos inesperados y superficies de distinta calidad. Y es allí donde la locomoción multimodal se propone como una posible estrategia tecnológica. El trabajo de I+D plasmado en Roadrunner combina varias áreas de investigación del RAI, como Control avanzado mediante aprendizaje y la navegación en entornos desafiantes. El objetivo es desarrollar robots que puedan adaptarse a lugares variados sin depender de una única forma de locomoción. Si bien Roadrunner todavía es un prototipo, es una muestra de cómo la Inteligencia Artificial, la mecánica robótica, la Ingeniería electrónica y los sistemas de control pueden trabajar juntos para crear máquinas capaces de reescribir lo establecido y explorar un nuevo horizonte técnico.